01 / OBSERVE
看运动
运行、暂停与单步推进,追踪主动件和从动件。
 格物万象实验室GEWUSCAPE LAB
MECHANISM LAB · MOTION IN FOCUS
从一根连杆到一台复杂装备,亲手改变参数,
观察运动、传力与协同,让机械原理真正动起来。
50 个三维场景 · 8 类机构 · 机械原理仿真模拟系统
 STRUCTURE / MOTION / ENGINEERING拆开结构,看见原理 ↗
 CRANK-ROCKER / 3D
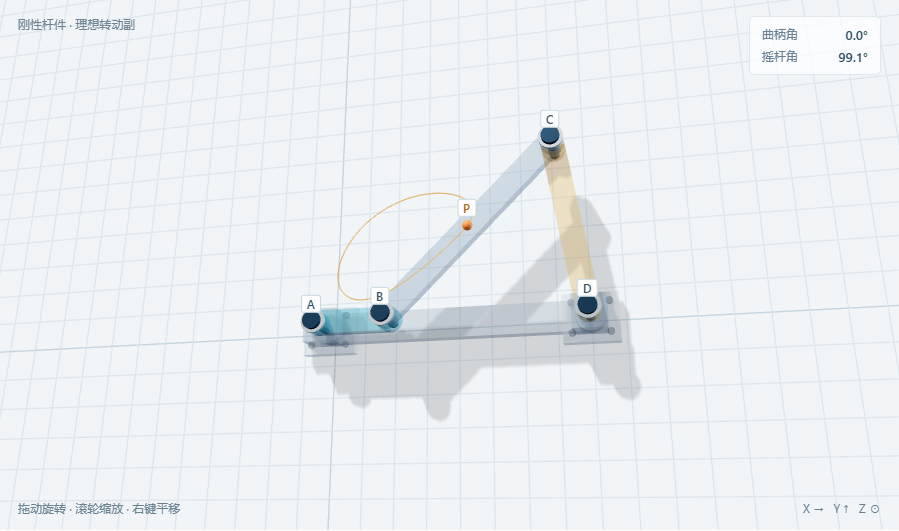
连杆机构
改变杆长,观察曲柄、连杆与摇杆如何协同运动。
进入仿真 ↗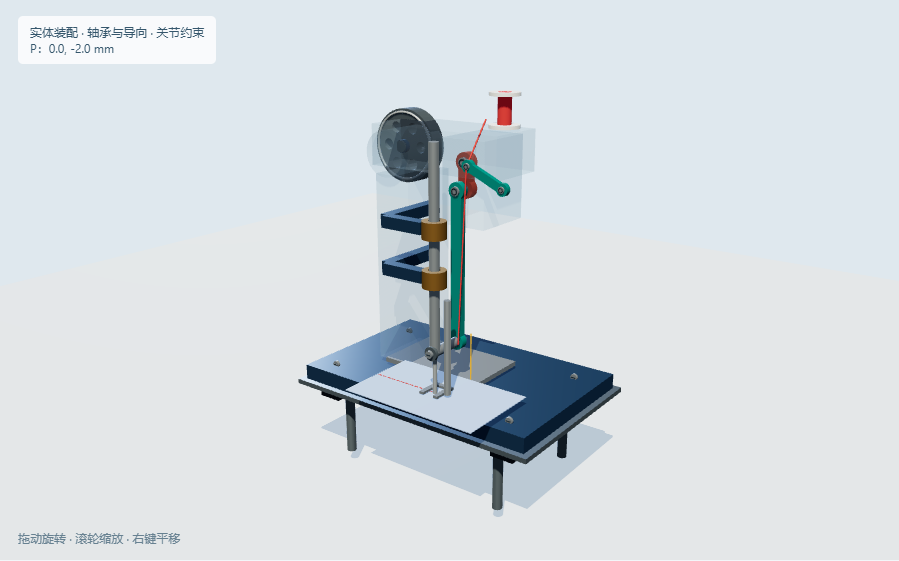 L01 / 3D
连杆机构
主轴整周旋转 → 针杆上下往复 + 挑线杆摆动 + 送布牙间歇进给(抬牙+送布合成椭圆轨迹)
进入仿真 ↗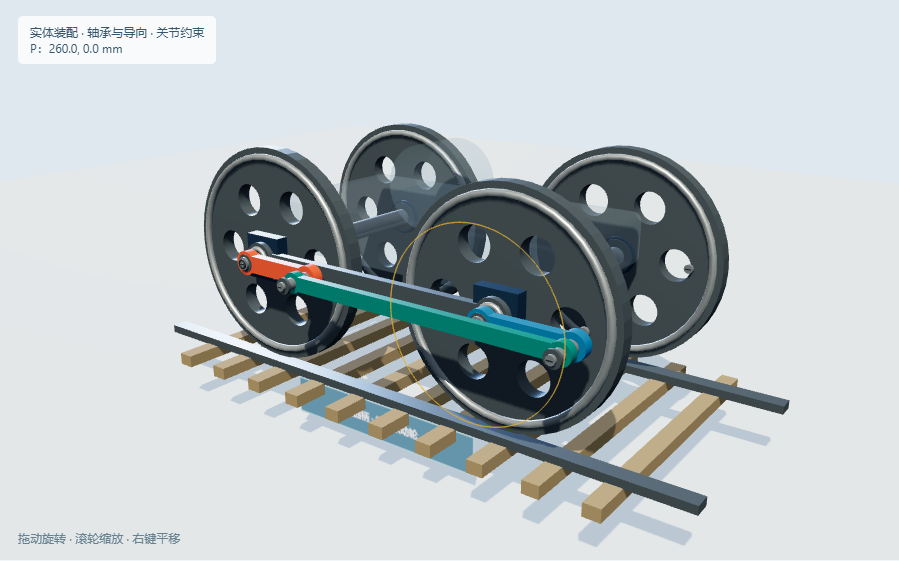 L03 / 3D
连杆机构
主动曲柄整周旋转 → 从动曲柄整周旋转(平行四边形时等速, 反平行时变速)
进入仿真 ↗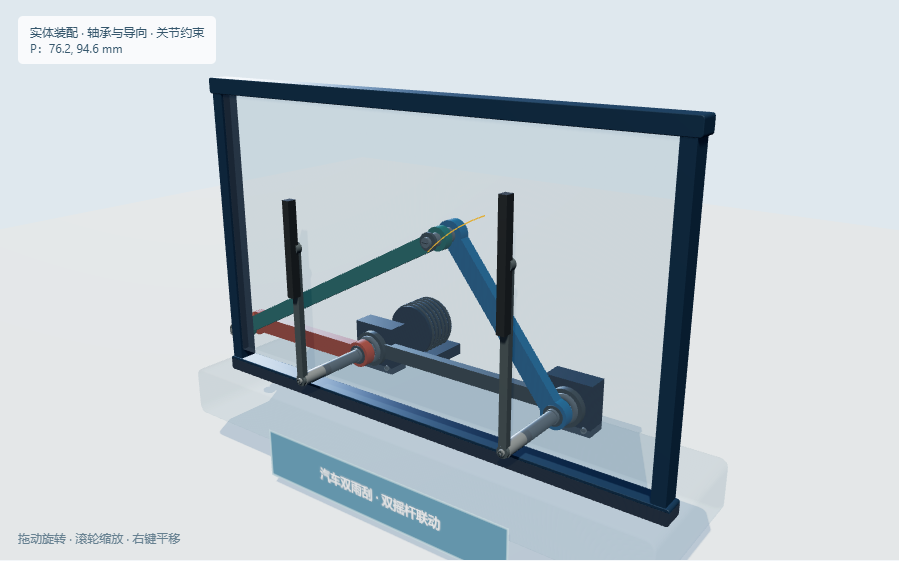 L04 / 3D
连杆机构
主动摇杆往复摆动 → 从动摇杆往复摆动(两杆均不作整周运动)
进入仿真 ↗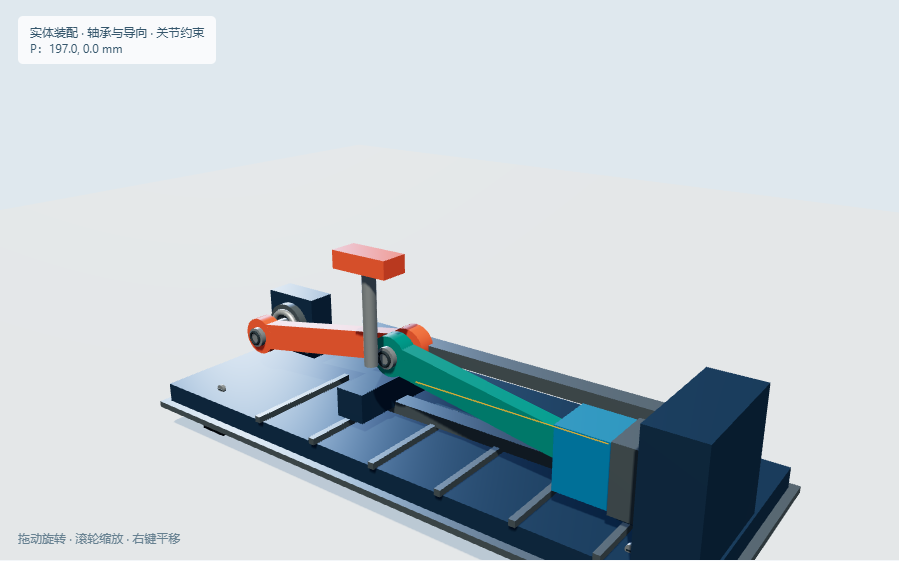 L05 / 3D
连杆机构
手柄小行程摆动 → 夹头接近零行程、输出巨大夹紧力(位移换力)
进入仿真 ↗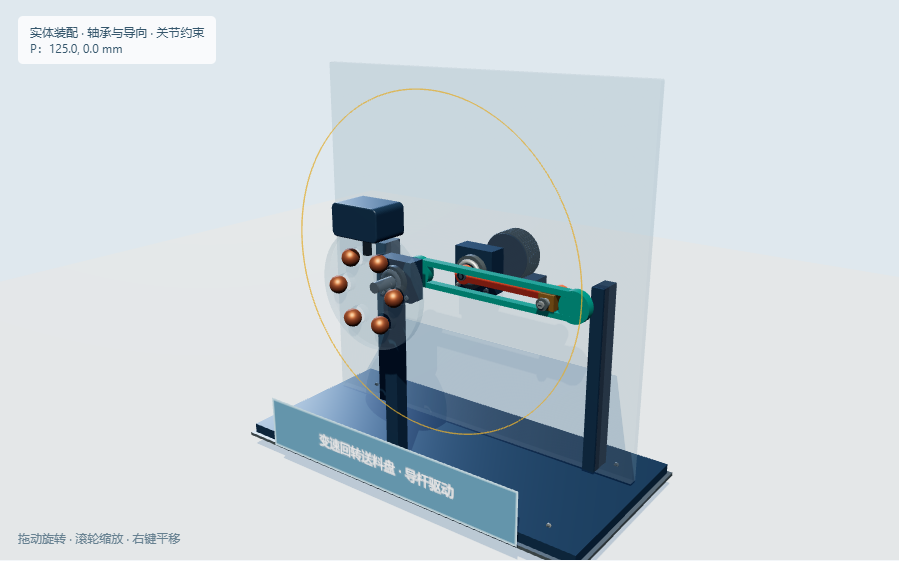 L07 / 3D
连杆机构
曲柄整周旋转 → 导杆也整周旋转(但变速, 具急回)
进入仿真 ↗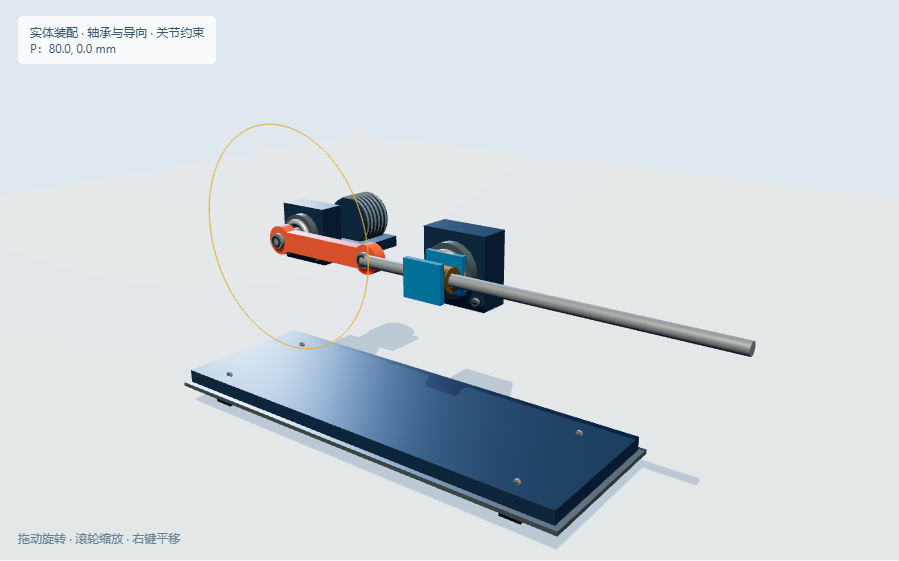 L08 / 3D
连杆机构
曲柄整周旋转 → 摇块绕固定铰摆动(液压缸原理演示)
进入仿真 ↗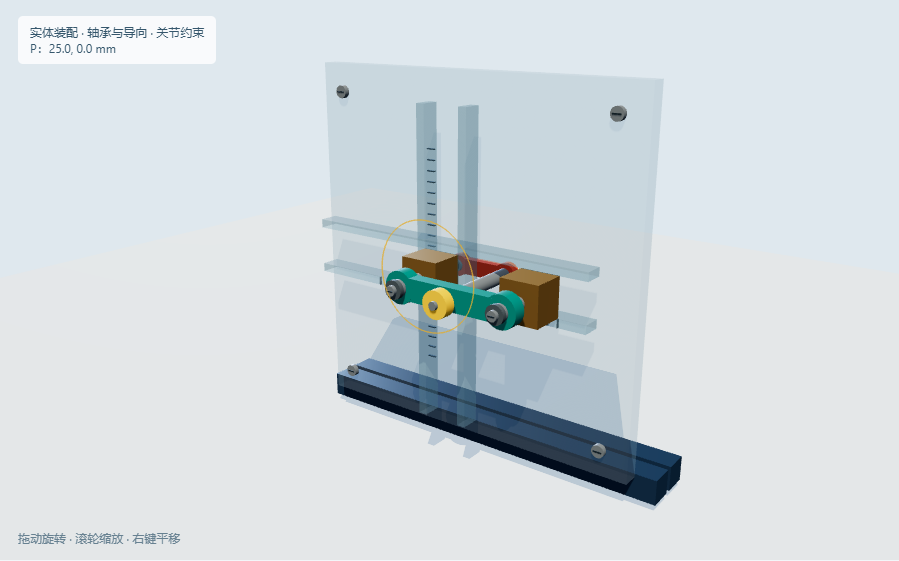 L09 / 3D
连杆机构
曲柄旋转 → 两滑块沿互相垂直导轨直线运动(正弦规律)
进入仿真 ↗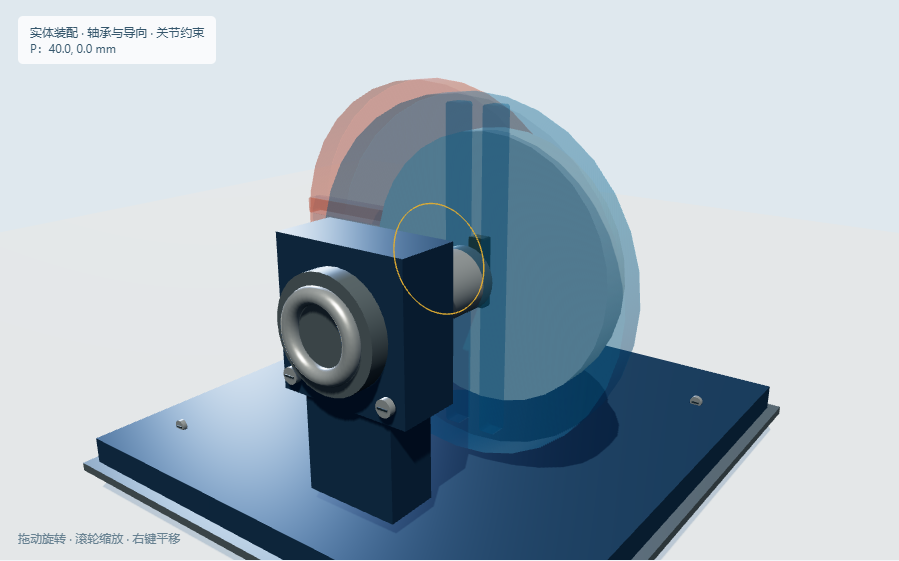 L10 / 3D
连杆机构
主动转块绕定轴旋转 → 从动转块绕另一定轴旋转(变传动比摆动)
进入仿真 ↗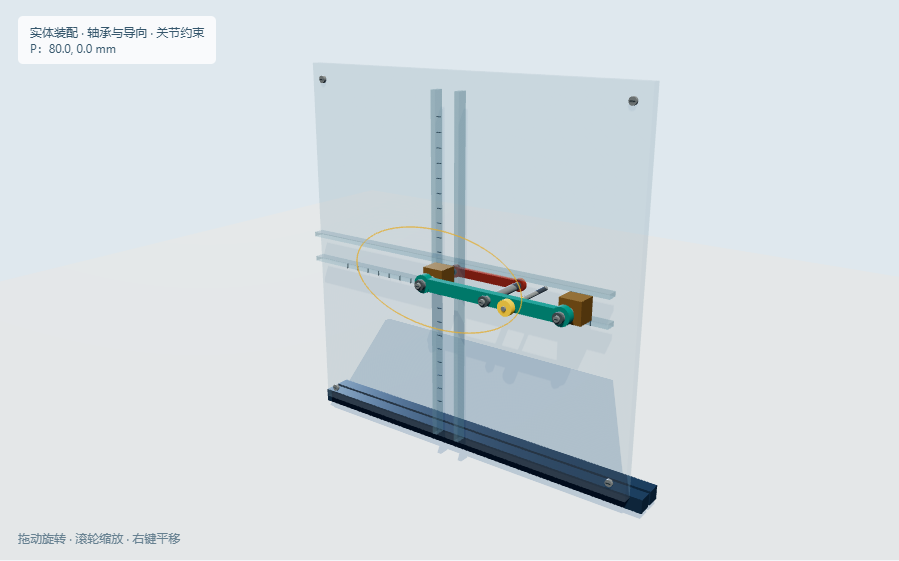 L11 / 3D
连杆机构
曲柄等速旋转 → 连杆延伸点描绘精确椭圆轨迹
进入仿真 ↗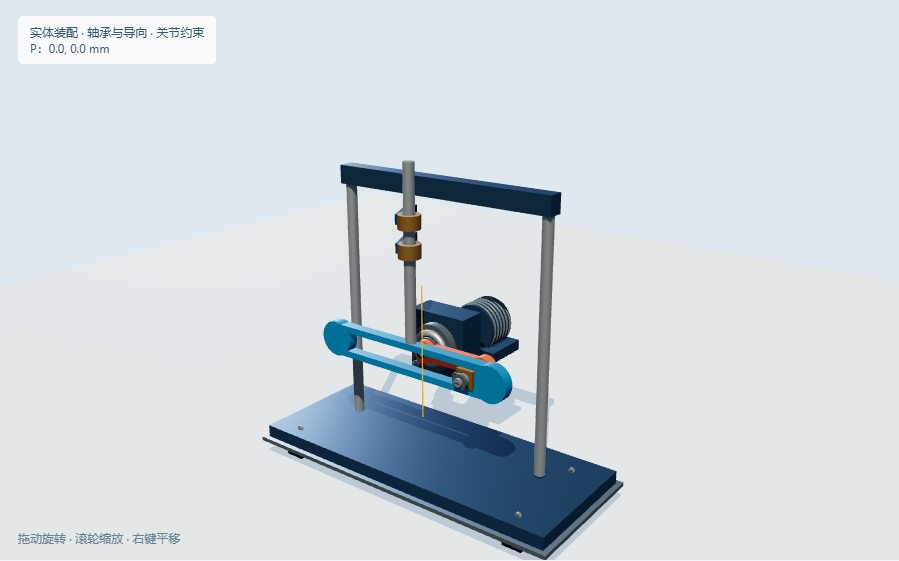 L12 / 3D
连杆机构
曲柄旋转 → 导杆滑块按正弦规律直线往复
进入仿真 ↗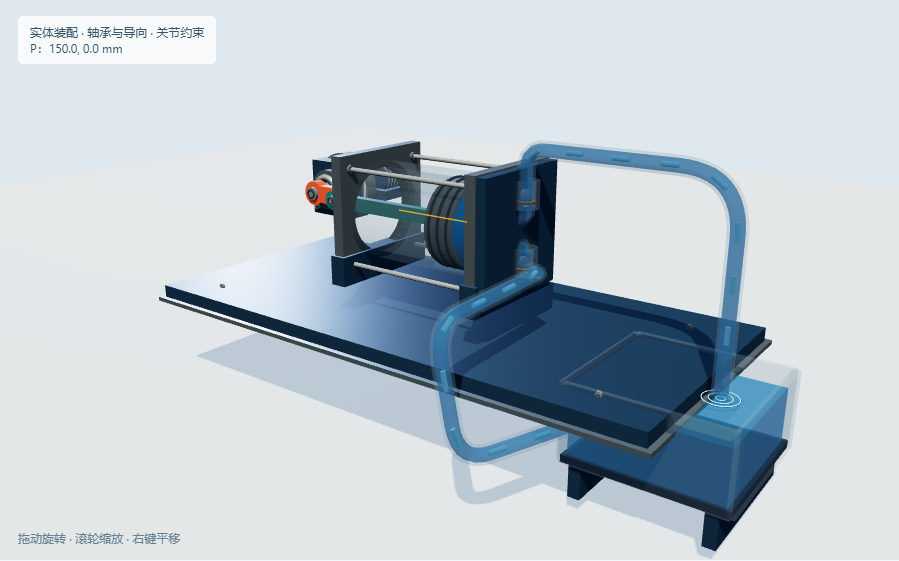 L13 / 3D
连杆机构
曲柄旋转 → 活塞往复 → 缸内容积变化完成吸/排液(单向阀配合)
进入仿真 ↗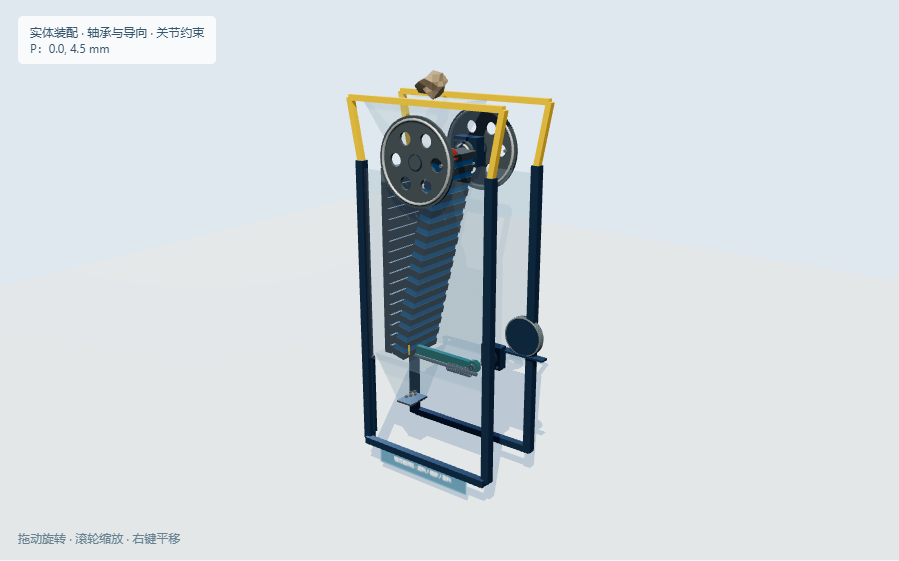 L14 / 3D
连杆机构
偏心轴整周旋转 → 动鄂板往复摆动挤压矿石(增力)
进入仿真 ↗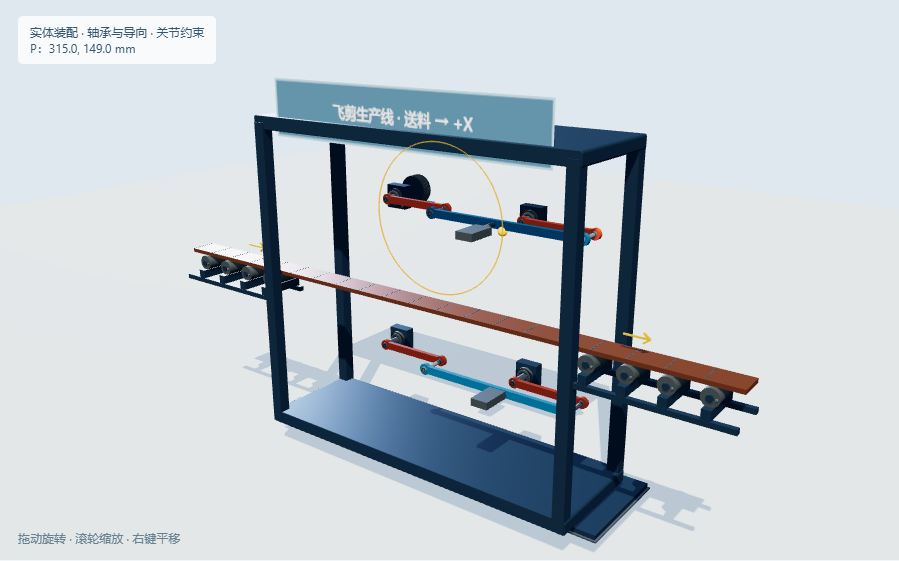 L15 / 3D
连杆机构
曲柄连杆带动上下剪刃往复 → 在钢板运动中同步剪切(不停机)
进入仿真 ↗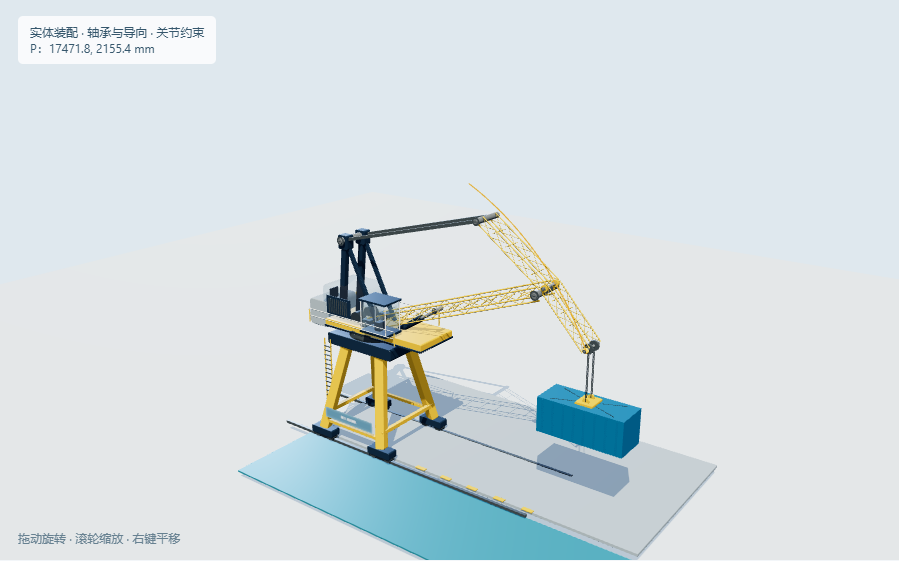 L16 / 3D
连杆机构
臂架俯仰摆动 → 吊重近似水平移动(补偿水平落差)
进入仿真 ↗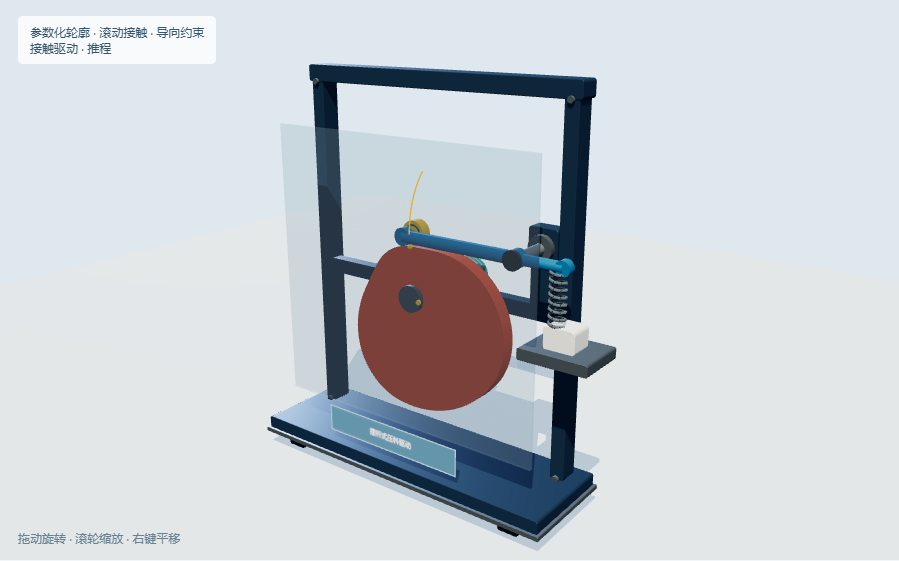 C01 / 3D
凸轮机构
凸轮整周旋转 → 摆杆按廓形设定的规律往复摆动
进入仿真 ↗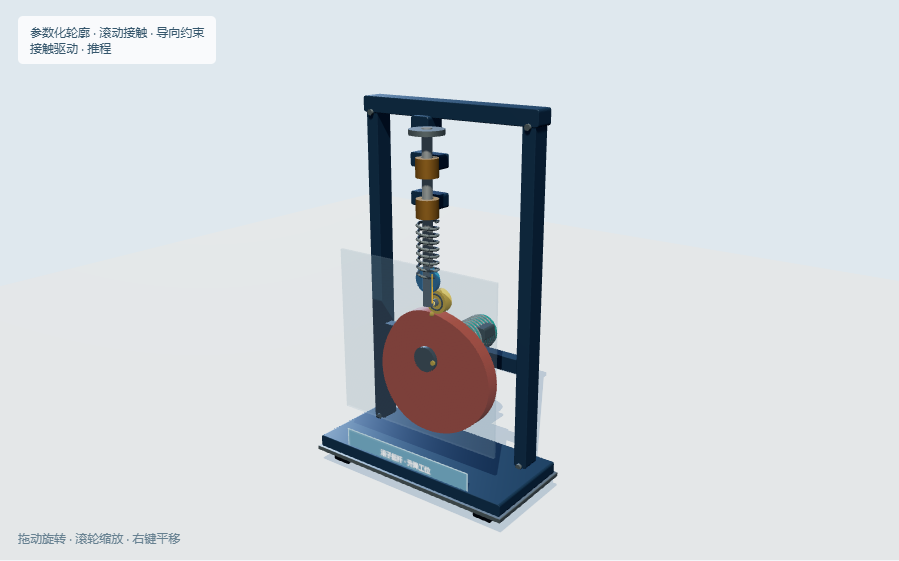 C02 / 3D
凸轮机构
凸轮整周旋转 → 从动杆沿导轨按廓形规律上下往复
进入仿真 ↗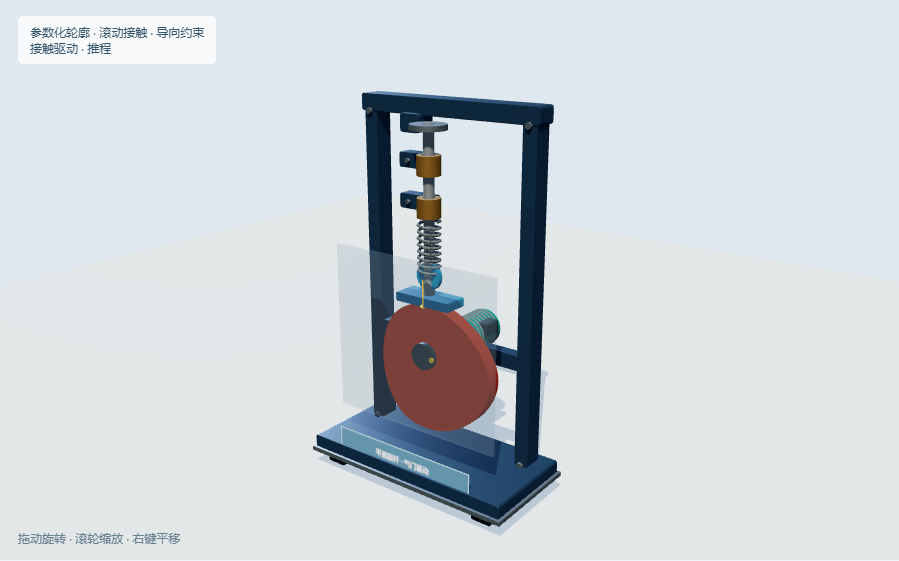 C03 / 3D
凸轮机构
凸轮整周旋转 → 平底从动杆上下往复(受力好、可高速)
进入仿真 ↗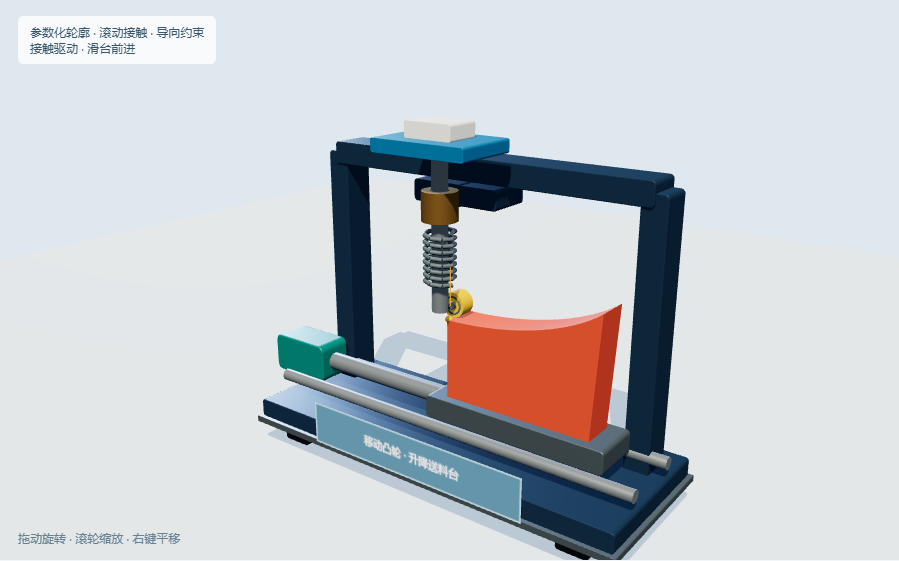 C04 / 3D
凸轮机构
凸轮直线往复移动 → 从动件按廓形规律升降
进入仿真 ↗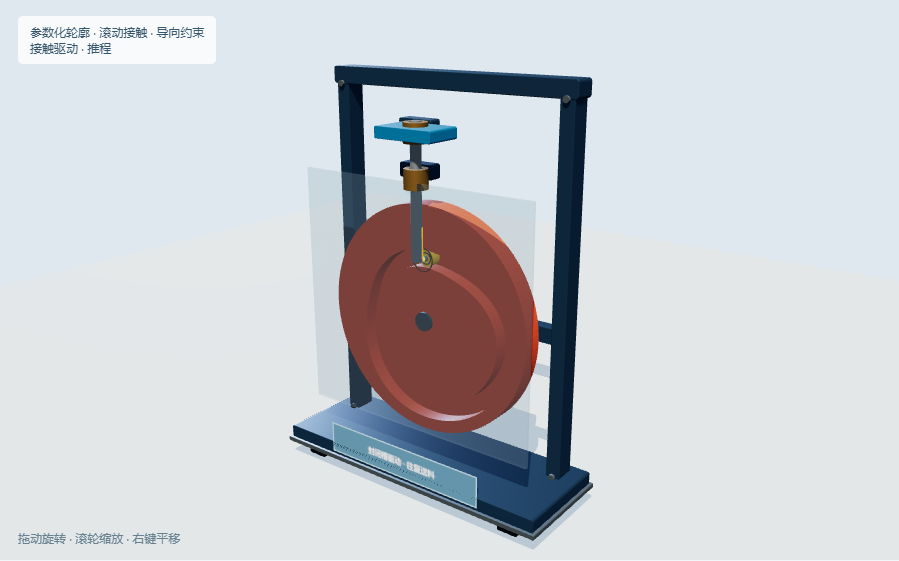 C05 / 3D
凸轮机构
凸轮旋转 → 滚子嵌在凹槽内被强制驱动(几何封闭, 无需弹簧)
进入仿真 ↗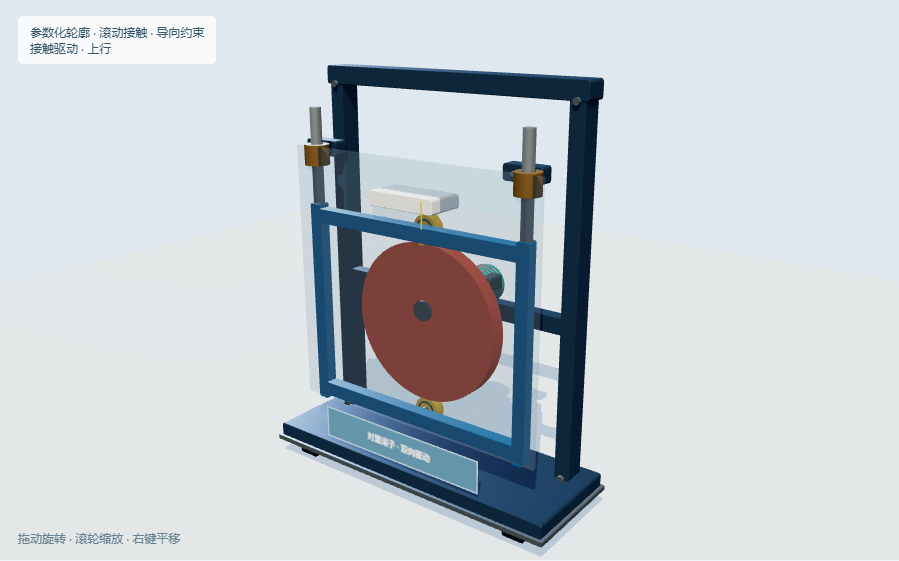 C06 / 3D
凸轮机构
凸轮旋转 → 上下两滚子对心布置, 从动件行程由径向尺寸差决定
进入仿真 ↗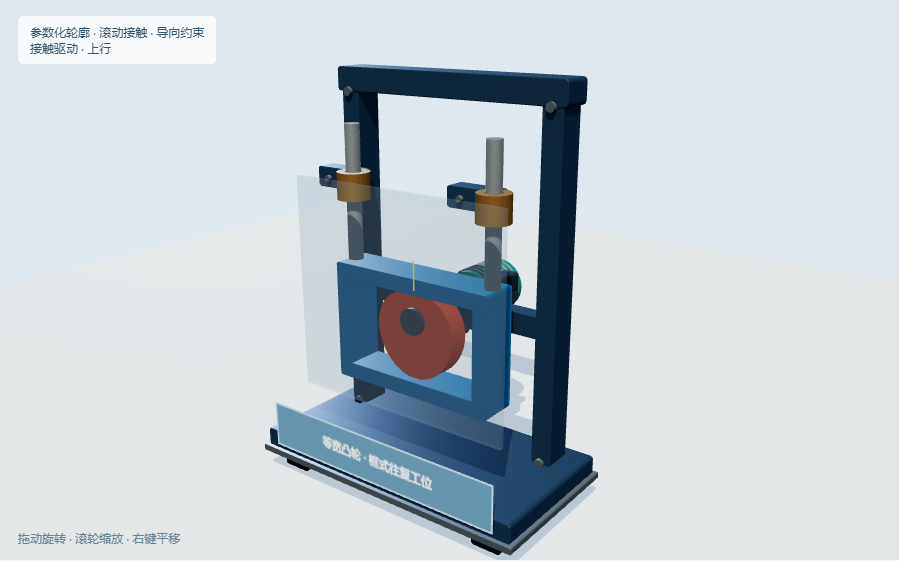 C07 / 3D
凸轮机构
凸轮旋转 → 框式平底从动件升降(任意方向法向宽度恒定)
进入仿真 ↗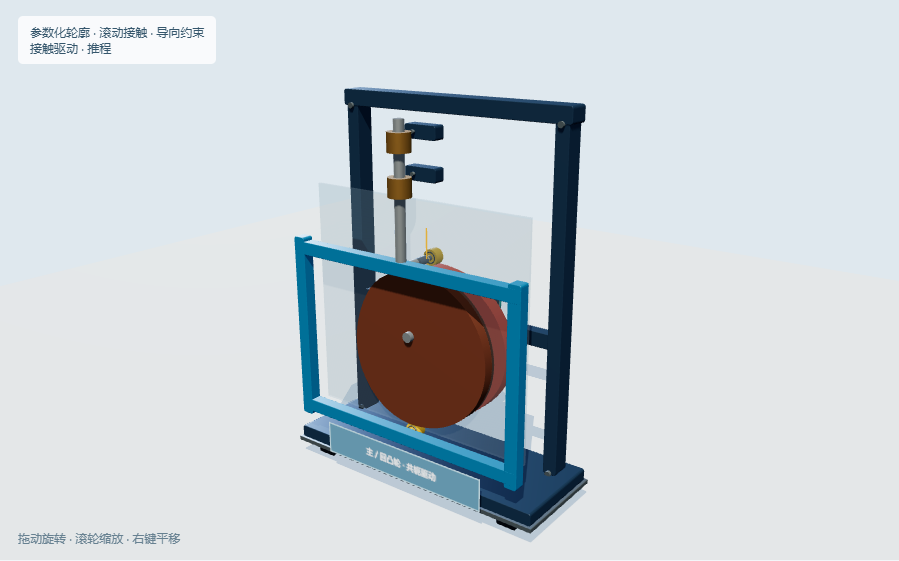 C08 / 3D
凸轮机构
主、回两凸轮同轴联动 → 从动件推程回程由不同廓形分别驱动
进入仿真 ↗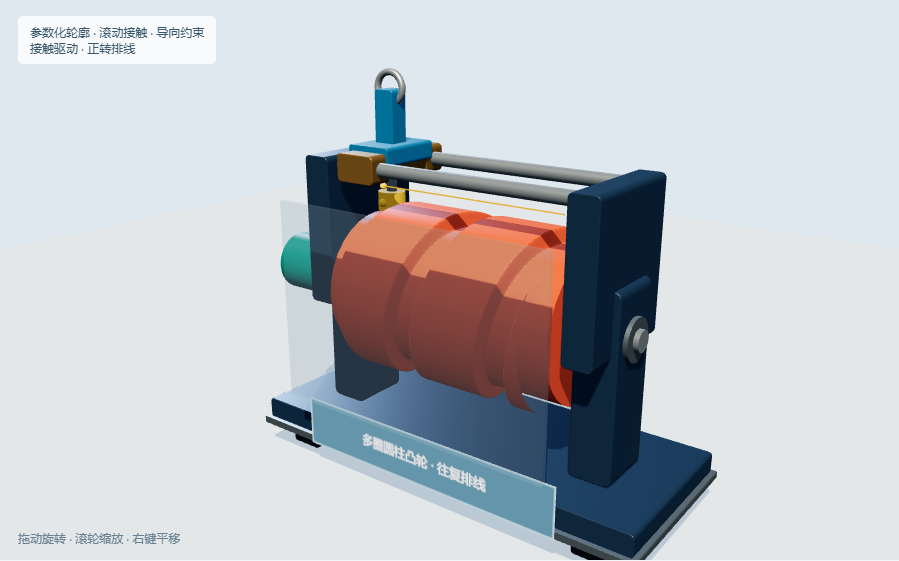 C09 / 3D
凸轮机构
圆柱凸轮绕轴旋转 → 从动件沿轴向(或摆动)按沟槽规律运动
进入仿真 ↗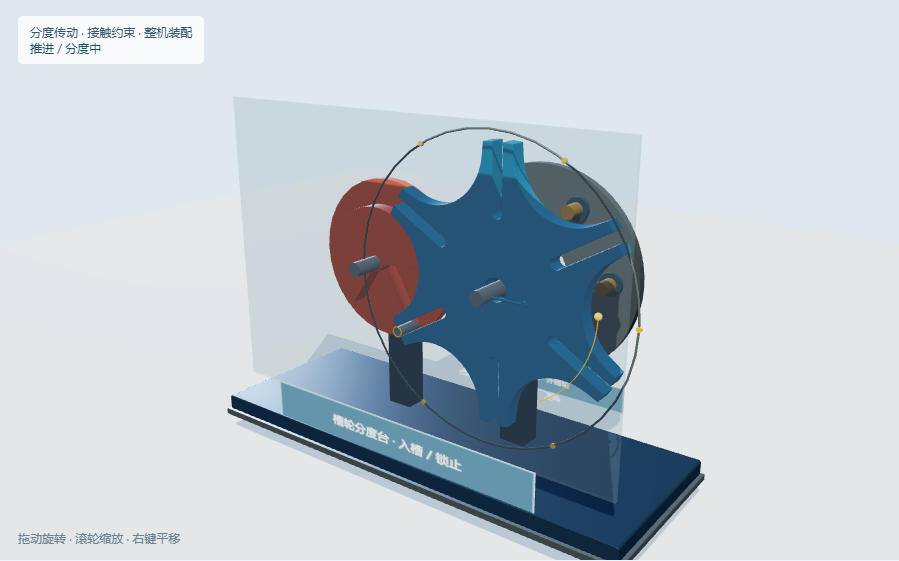 I01 / 3D
间歇运动机构
拨盘连续旋转 → 槽轮间歇转动(动-停交替)
进入仿真 ↗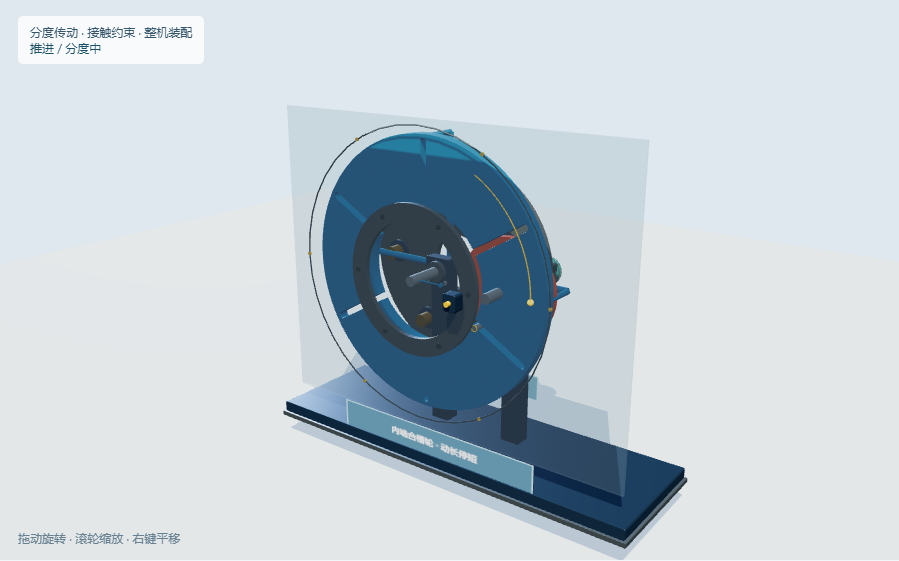 I02 / 3D
间歇运动机构
内拨盘连续旋转 → 内槽轮间歇转动(τ>0.5, 动长停短)
进入仿真 ↗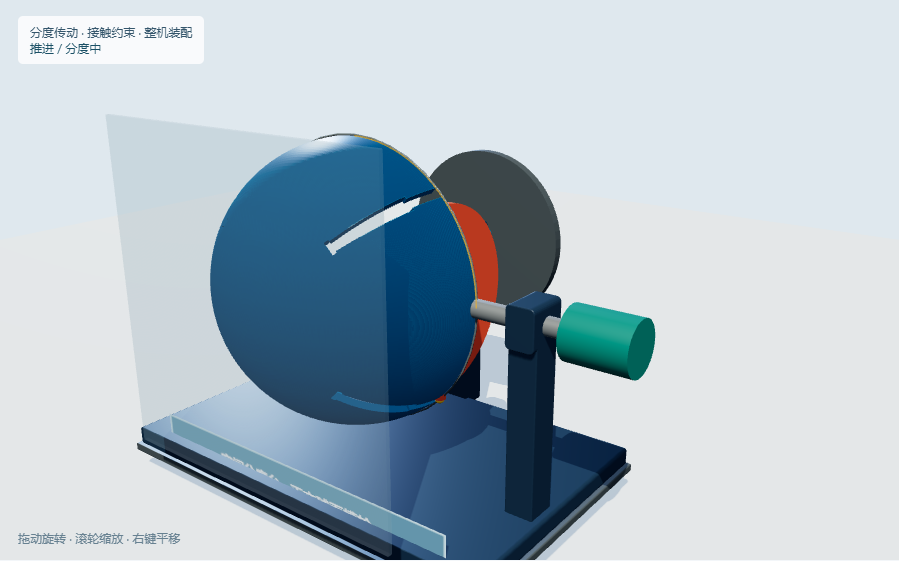 I03 / 3D
间歇运动机构
拨盘旋转 → 槽轮绕相交轴(90°)间歇转动(空间分度)
进入仿真 ↗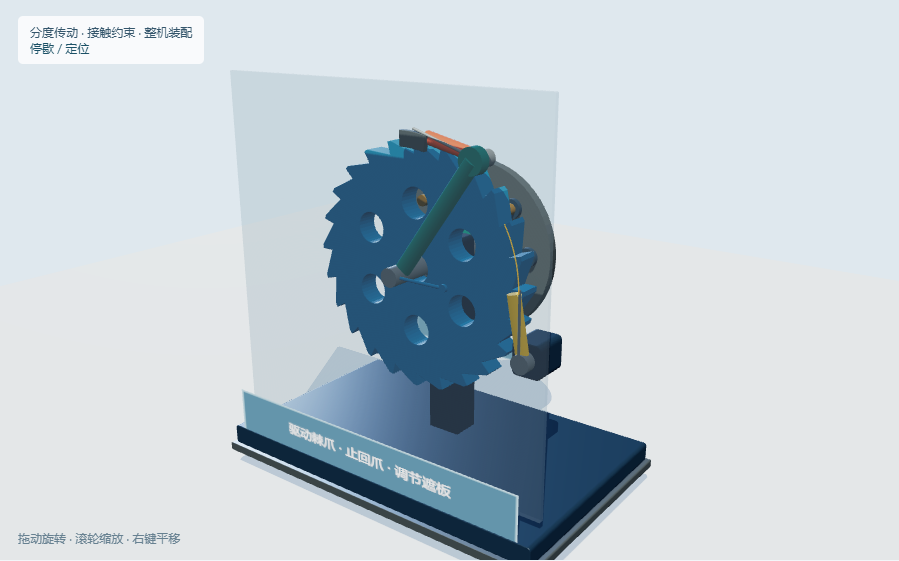 I04 / 3D
间歇运动机构
摇杆往复摆动 → 棘轮单向间歇转动(步距可调)
进入仿真 ↗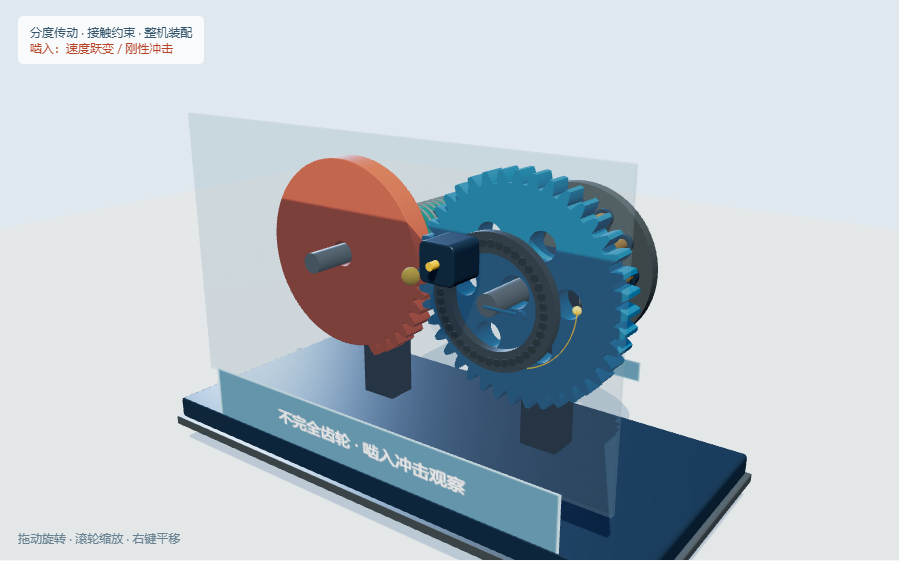 I05 / 3D
间歇运动机构
主动轮(有齿段+无齿段)连续旋转 → 从动轮周期性转动-静止
进入仿真 ↗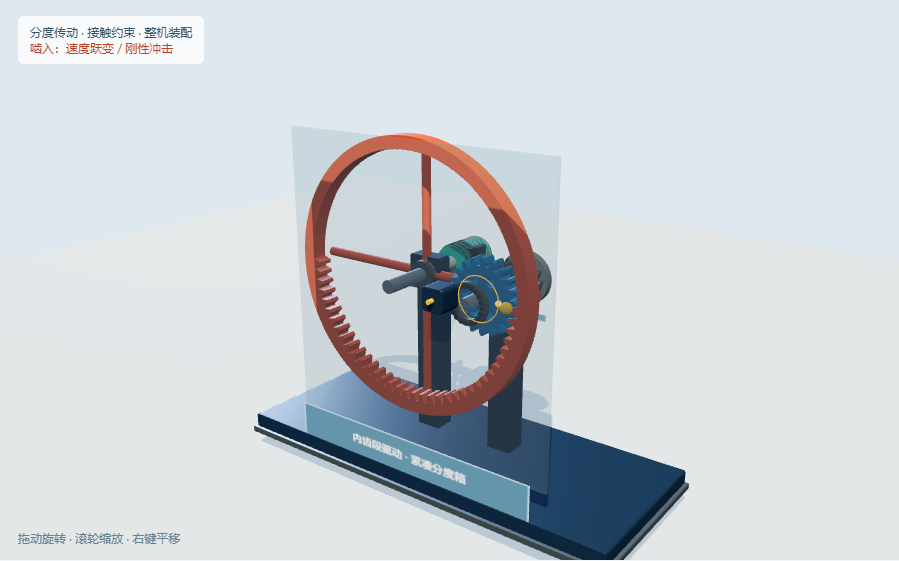 I06 / 3D
间歇运动机构
内齿式不完全齿轮旋转 → 从动小齿轮在内侧间歇转动
进入仿真 ↗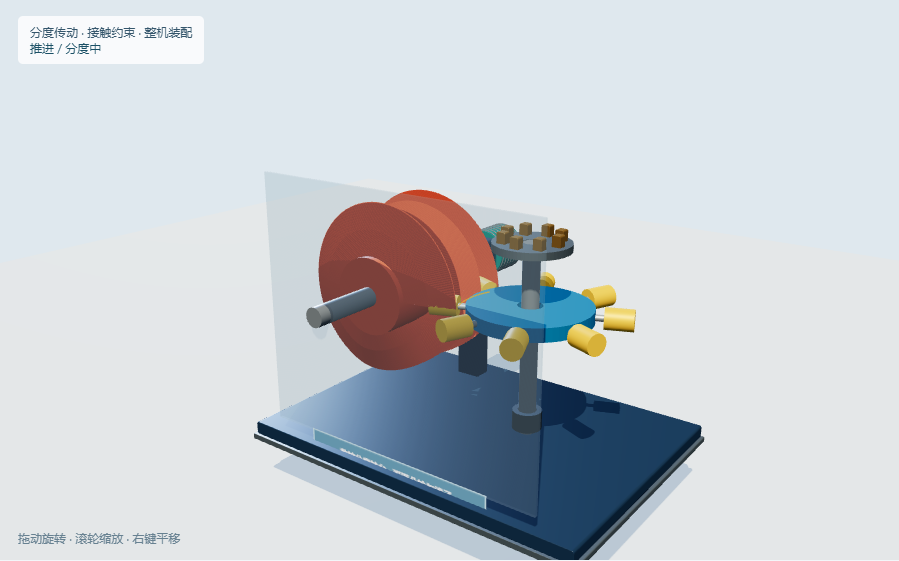 I07 / 3D
间歇运动机构
弧面(蜗形)凸轮连续旋转 → 分度盘间歇分度(高速精密)
进入仿真 ↗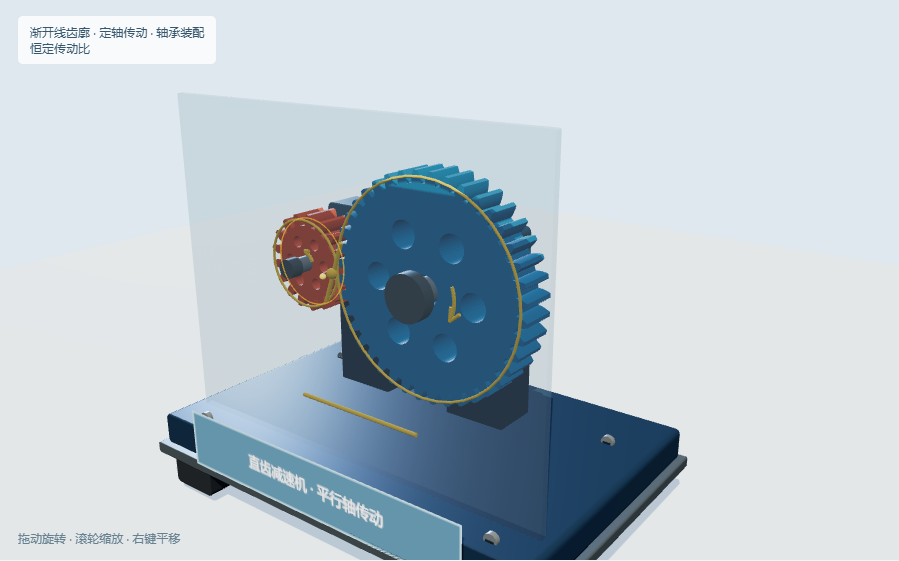 G01 / 3D
齿轮传动
在一个场景中切换直齿、斜齿和人字齿,比较齿形、传动与轴向力。
进入仿真 ↗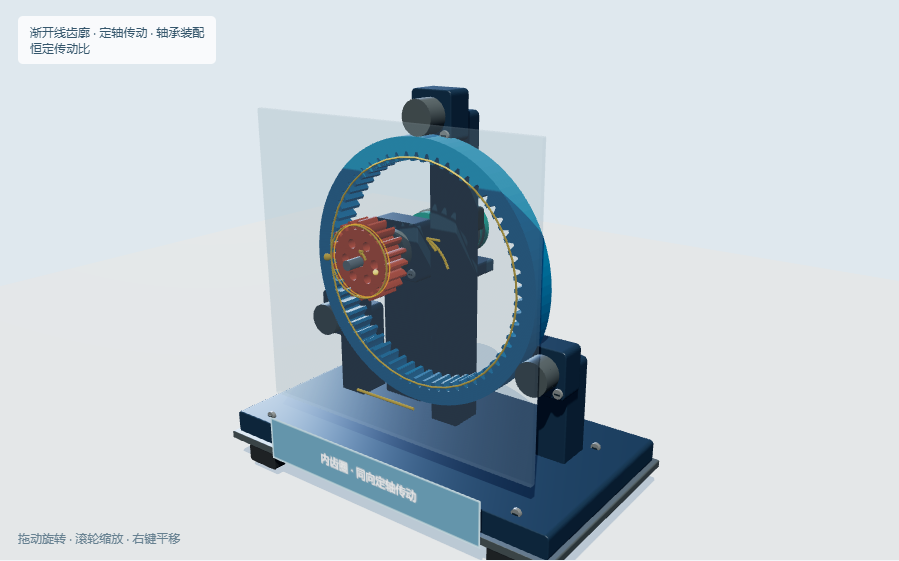 G04 / 3D
齿轮传动
小齿轮在外、内齿轮在内旋转 → 两轮同向转动
进入仿真 ↗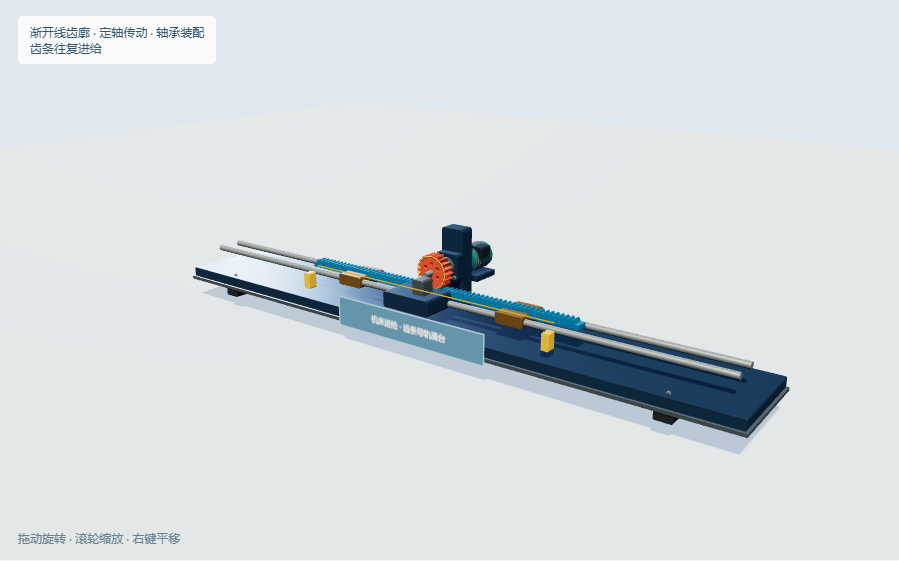 G05 / 3D
齿轮传动
齿轮旋转 → 齿条直线移动(旋转↔直线互换)
进入仿真 ↗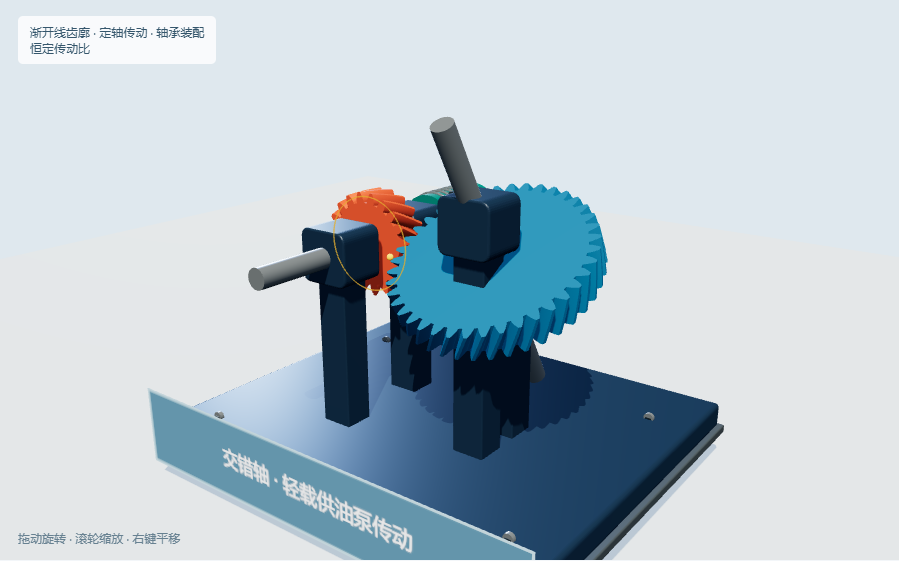 G06 / 3D
齿轮传动
主动轮旋转 → 从动轮旋转(两轴交错不相交, 点接触, 轻载)
进入仿真 ↗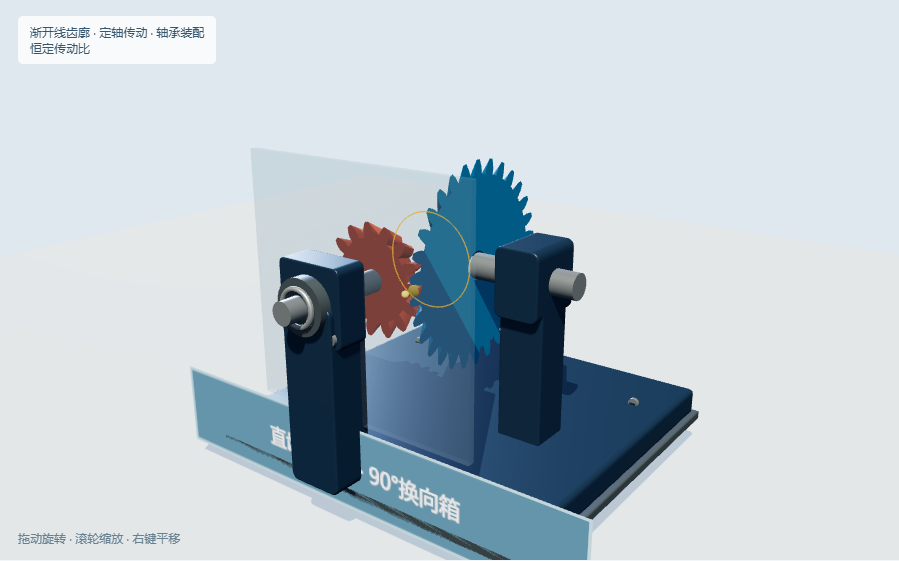 G08 / 3D
齿轮传动
主动锥齿轮旋转 → 从动锥齿轮旋转(两相交轴, 通常90°)
进入仿真 ↗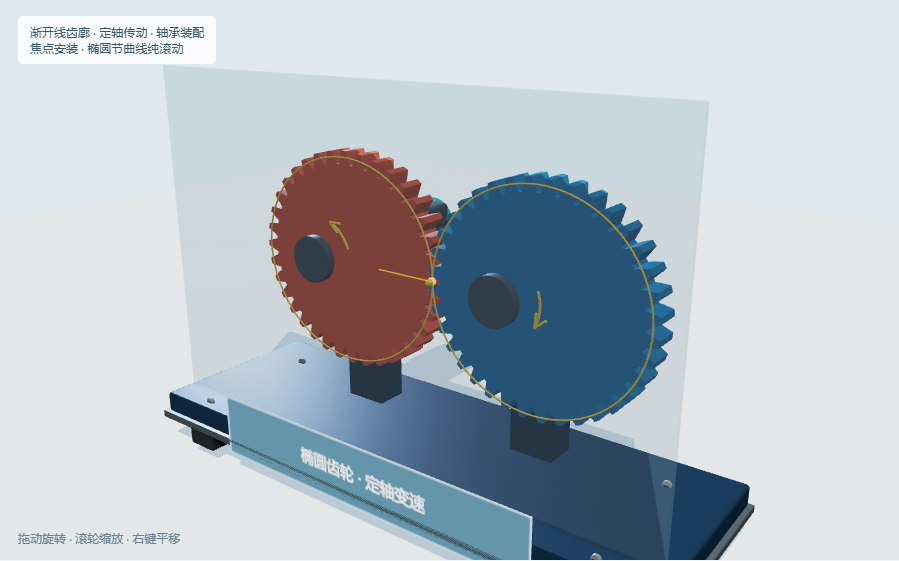 G09 / 3D
齿轮传动
主动轮等速旋转 → 从动轮按函数规律变速旋转
进入仿真 ↗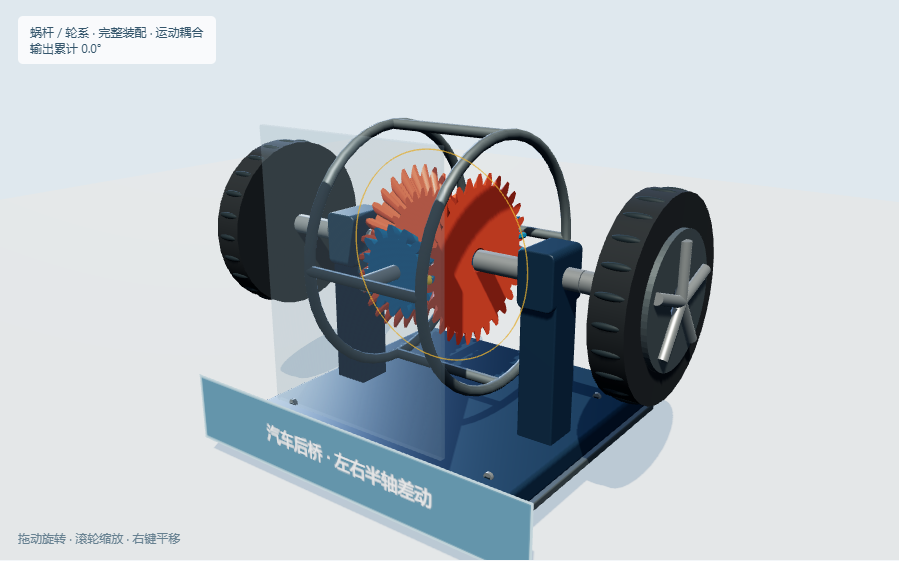 T02 / 3D
轮系
两中心轮独立输入 → 行星架输出合成运动(自由度F=2)
进入仿真 ↗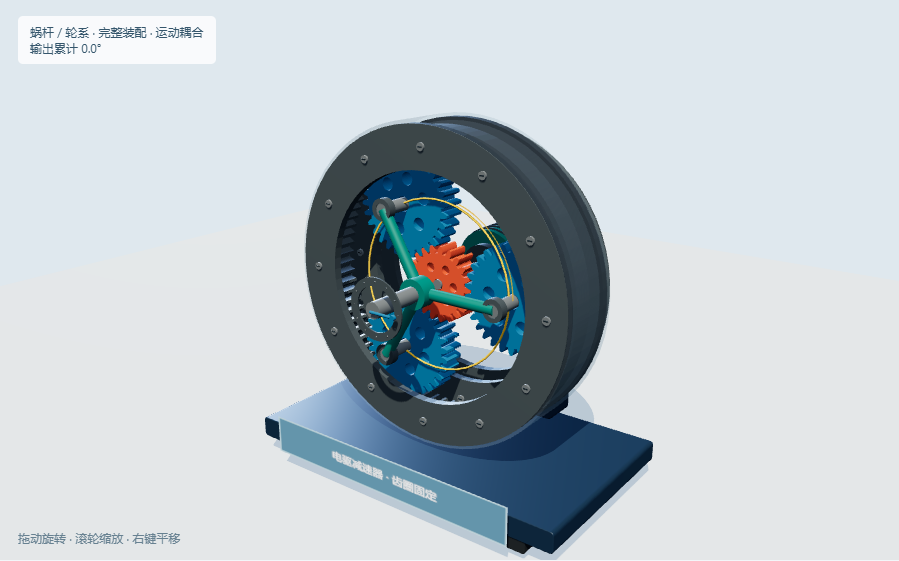 T03 / 3D
轮系
太阳轮输入、齿圈固定 → 行星架低速输出(减速器)
进入仿真 ↗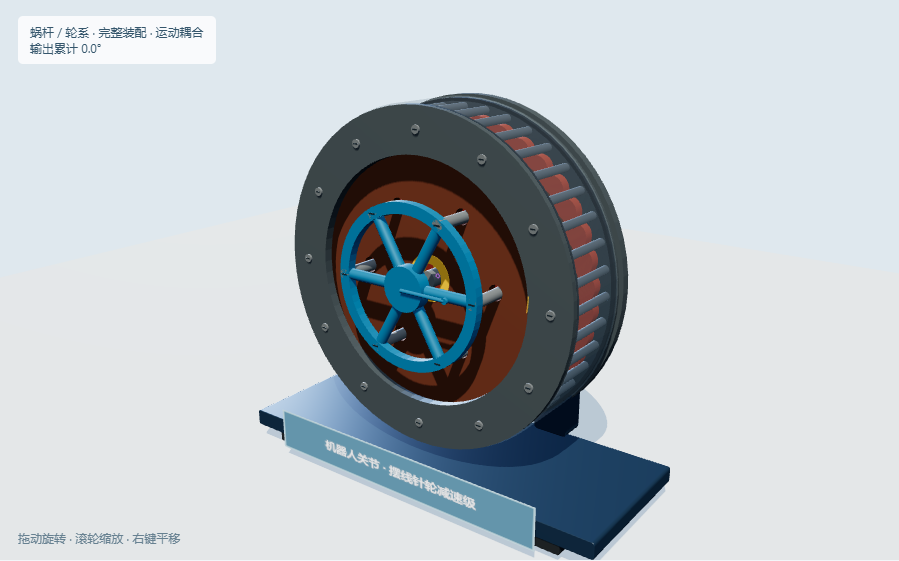 T04 / 3D
轮系
偏心轴高速旋转 → 摆线轮反向低速输出(K-H-V, 一齿差)
进入仿真 ↗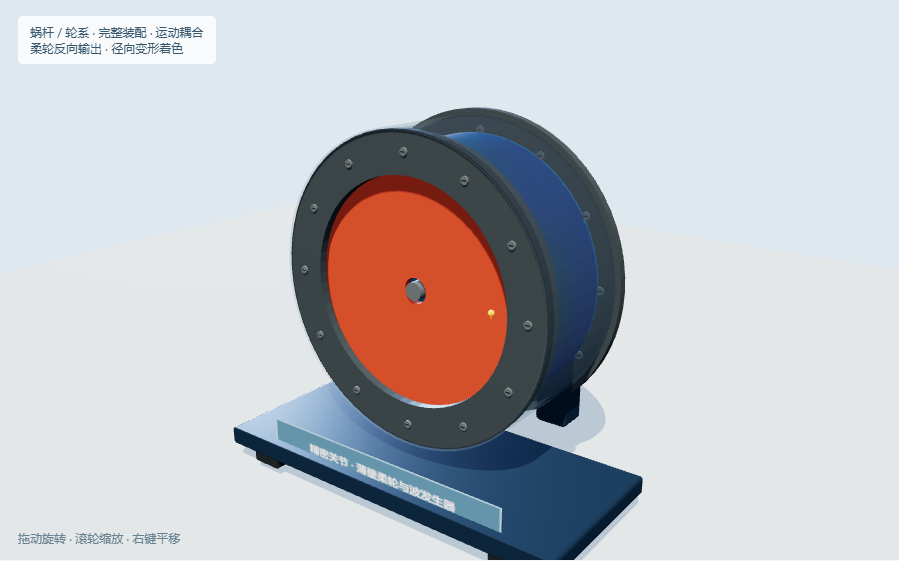 T05 / 3D
轮系
波发生器椭圆凸轮旋转 → 柔轮变形波推进 → 刚轮/柔轮低速差动输出
进入仿真 ↗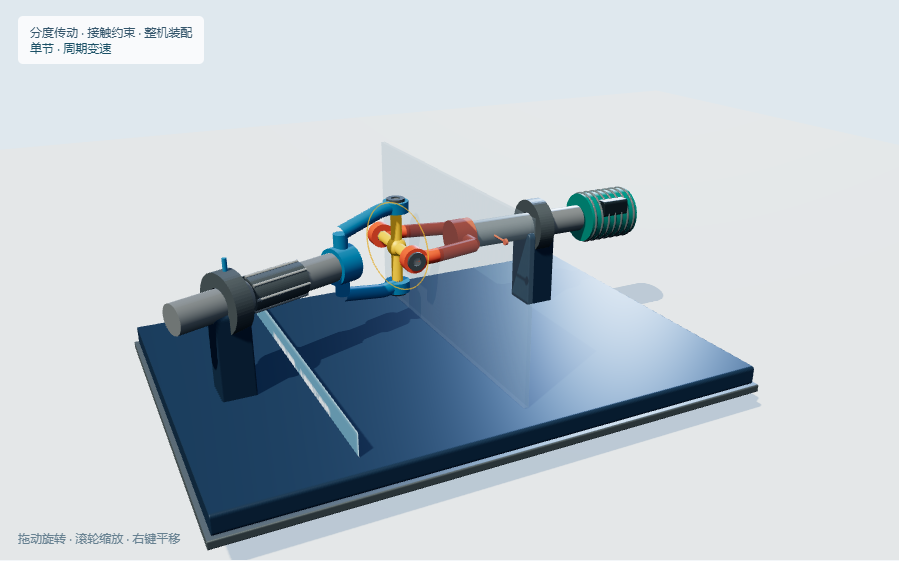 U01 / 3D
万向节联轴器
主动轴旋转 → 夹角α下的从动轴旋转(单万向节不等速, 成对使用恢复等速)
进入仿真 ↗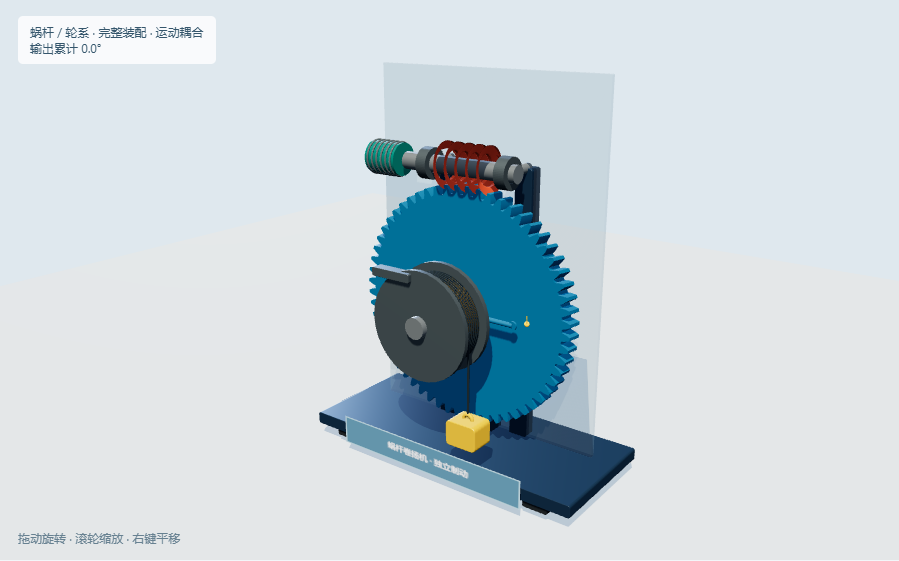 W01 / 3D
蜗杆传动
蜗杆旋转 → 蜗轮慢速旋转(大传动比, 可自锁, 交错轴90°)
进入仿真 ↗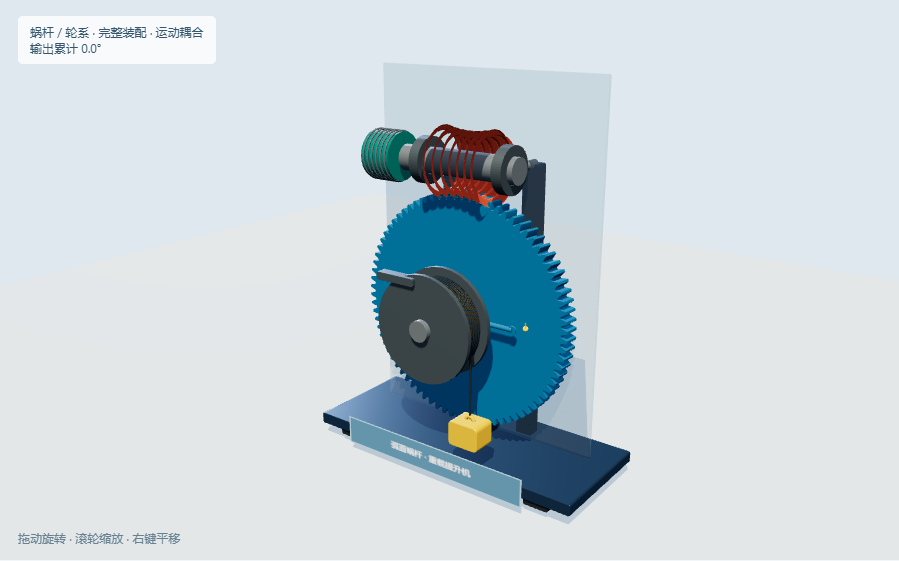 W02 / 3D
蜗杆传动
弧面蜗杆旋转 → 蜗轮旋转(多齿同时啮合, 重载)
进入仿真 ↗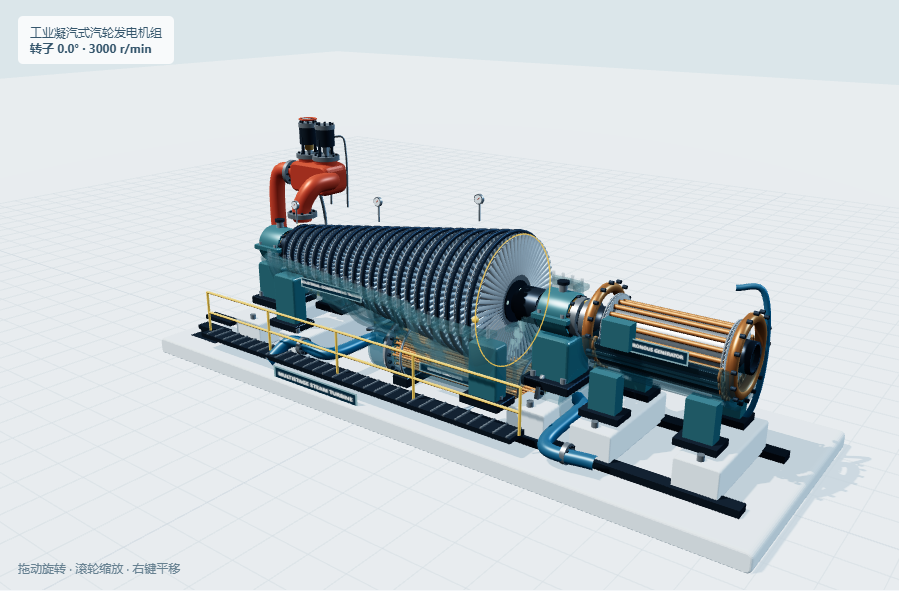 STEAM / 3D
复杂装备
透视动静叶列与汽缸,观察蒸汽推动转子的过程。
进入仿真 ↗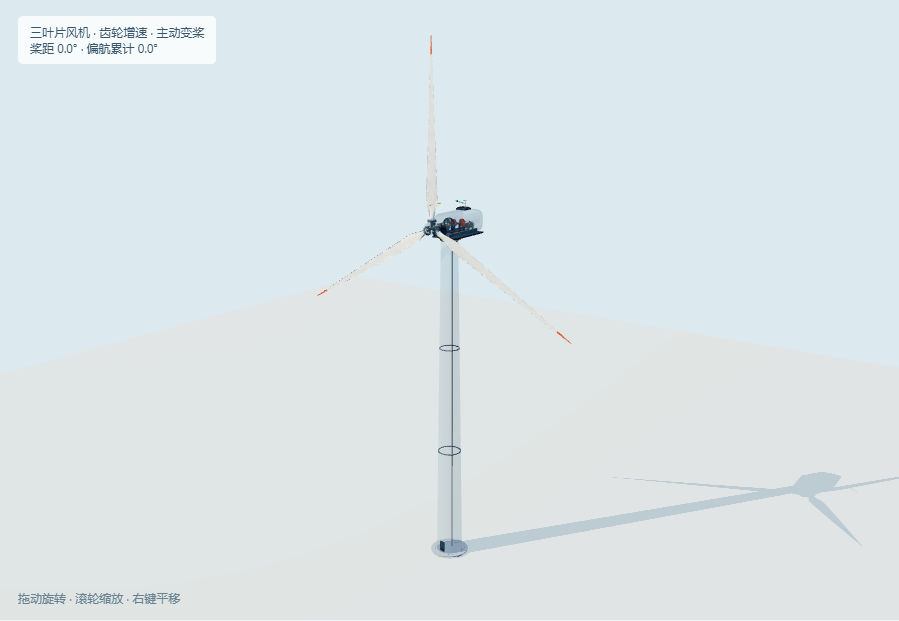 WIND / 3D
复杂装备
从叶片到发电机,探索变桨、偏航与多级齿轮传动。
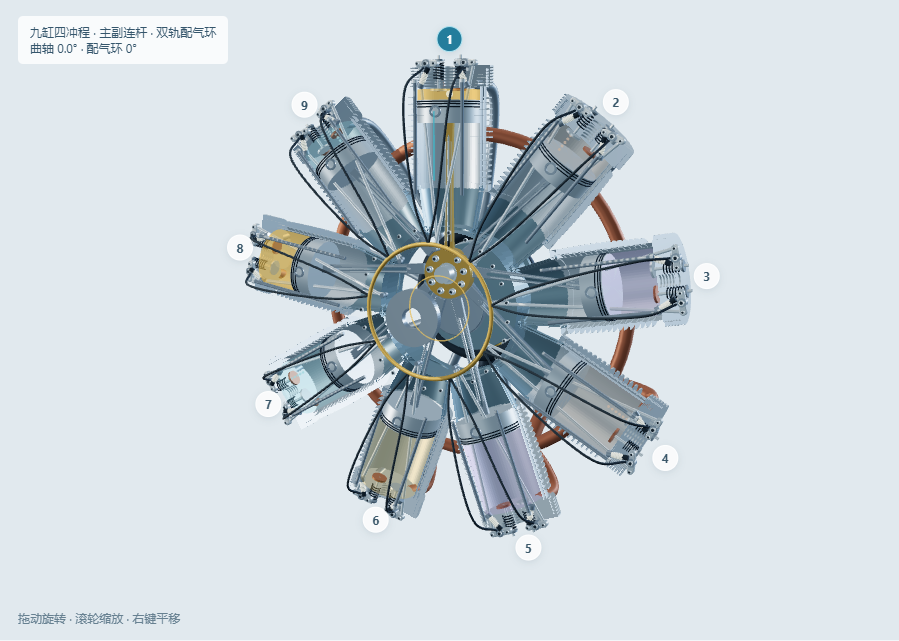
进入仿真 ↗RADIAL-ENGINE / 3D复杂装备
径向气缸与主副连杆协同,展现四冲程发动机的运动之美。
进入仿真 ↗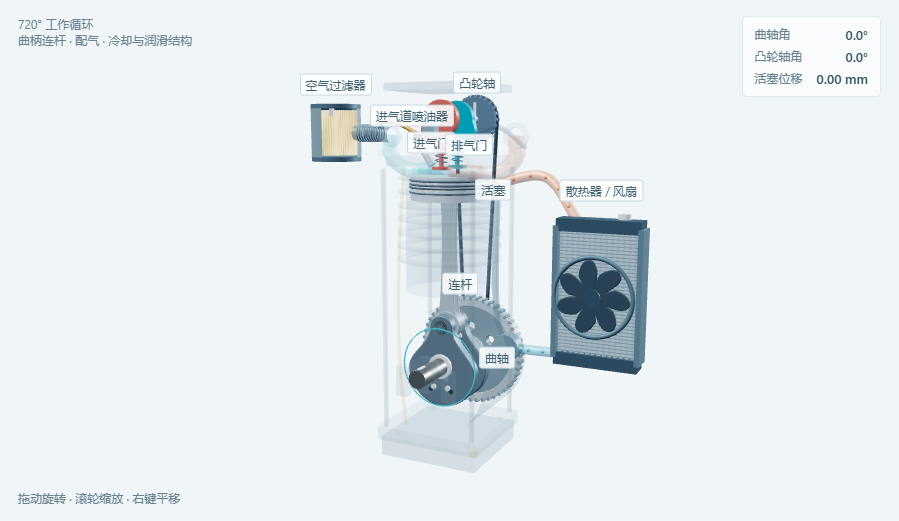 ENGINE / 3D
复杂装备
曲柄连杆与配气机构耦合,观察完整四冲程循环。
进入仿真 ↗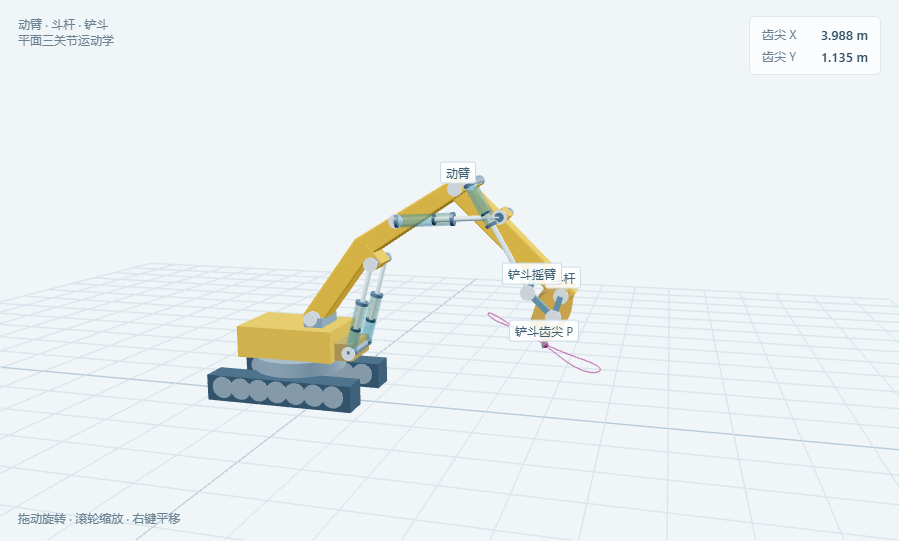 EXCAVATOR / 3D
复杂装备
动臂、斗杆、铲斗与液压缸联动,探索工作空间。
进入仿真 ↗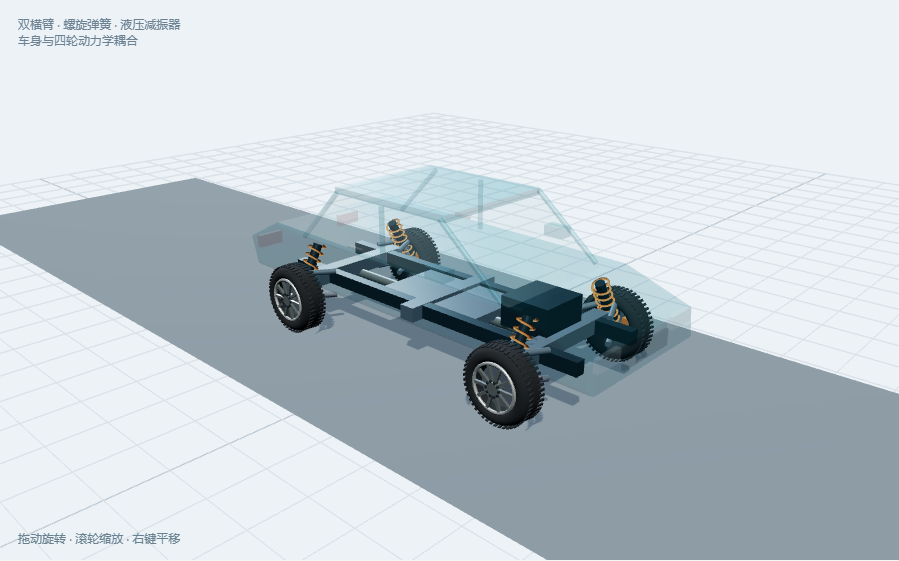 SUSPENSION / 3D
复杂装备
调节弹簧与阻尼,比较路面颠簸下的车身响应。
进入仿真 ↗没有找到匹配场景,请更换关键词或分类。
01 / OBSERVE
运行、暂停与单步推进,追踪主动件和从动件。
02 / EXPERIMENT
调整尺寸与转速,对比轨迹和运动输出。
03 / EXPLORE
结合透视、零件显隐与拆解,理解结构关系。
各场景的参数与功能以其操作面板为准。教学模型用于探索原理,不替代工程设计验证。
阅读机构原理与参数说明 →